

剛体・柔軟体を統合解析する次世代高速機構シミュレーションツール
Ansys Motion

剛体・柔軟体を統合解析する次世代高速機構シミュレーションツール
Ansys Motion
ロボティクス領域の解析・利用例
ロボットやFA設備では、姿勢変化、加減速、工具反力、ケーブル・治具の影響により、実運転時の荷重が大きく変化します。Ansys MotionTMを用いることで、ロボットアーム、スライダ、クランプ、搬送機構の動きを再現し、動作中の反力、干渉、接触状態を確認できます。得られた荷重を Ansys MechanicalTM に渡すことで、フレーム応力や繰返し動作による疲労評価にもつなげられます。
解析・利用例のポイント
- 干渉、接触の事前確認の他、姿勢別の反力を評価
- 高サイクル、高負荷用途での疲労耐久も解析検討
- ケーブルなど柔軟構造の複雑な接触をロバストに計算
協働ロボットを仮想環境で検証
協働ロボットは、人と近接して動作するため、安全性と軽量化、さらに耐久性の両立が重要です。本事例では、Ansys Motionで機構の動力学を評価し、Ansys Mechanicalで静的・動的強度や振動、Ansys LS-DYNA®で熱や衝撃を確認します。複数のAnsys製品を組み合わせることで、設計初期から安全性、信頼性、性能をバランスよく検証できます。
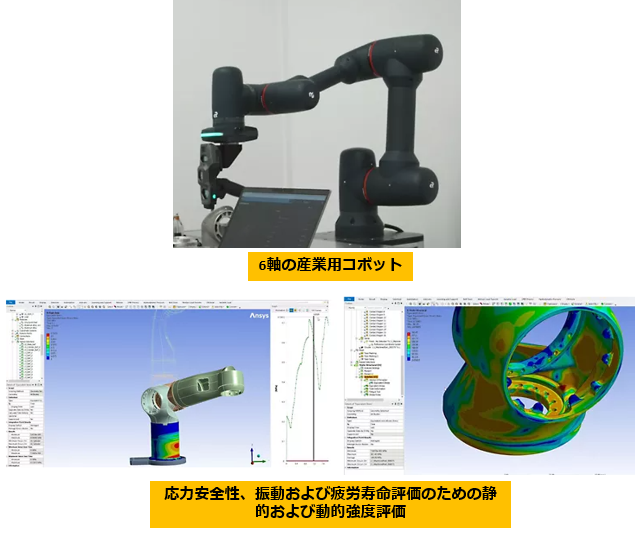
機構挙動と強度・衝撃を連携評価
高速動作時の位置精度と振動を評価
産業用ロボットの1つであるSCARA(水平多関節)ロボットの高速動作では、位置決め精度だけでなく、アームやグリッパの振動も性能を左右します。本事例では、速度や把持質量を変えたときの動的応答を比較し、振動を抑えながら必要なサイクルタイムを満たせる条件を検討します。Ansys Motionを用いることで、機構の動きと振動を時系列で確認でき、設計段階で信頼性向上につなげられます。
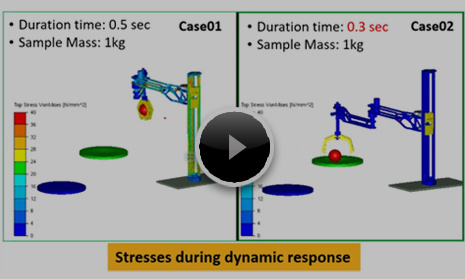
速度と把持質量の影響を過渡応答で確認可能
柔軟な線状構造物をAnsys Motion in Ansys Mechanical上で評価
ロボット、クレーン、巻取り機構では、ケーブルやワイヤ、ロープの初期曲率、自由長、接触、巻付き挙動を考慮する必要があります。Beam-element-based flexibility、Free Length、Stiffness Scaling、analytic beam geometryによる接触、初期曲率による変形を扱い、ケーブルプリ—、ケーブルワイディング、クレーン挙動などのモデルに展開できます。
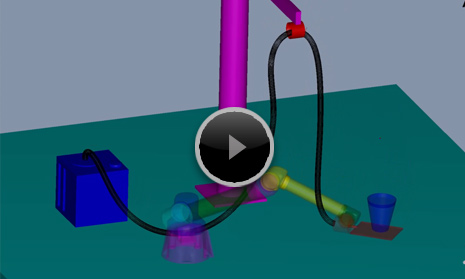
解析的接触形状によって、巻取り・干渉を評価
