

リアルワールドの自動車衝突安全に向けて(3)~ロバスト性~


はじめに
過去のブログでは、衝突安全性能評価の一部にシミュレーション結果が正式に用いられるバーチャルテスティング(VT)の概要についてご紹介しました(「リアルワールドの自動車衝突安全に向けて」)。今回はその中で今後重要になる「ロバスト性」についてご紹介します。
これまで自動車の安全性能は、乗員や交通弱者を最も効率的に守るために、さまざまな法規やアセスメントで厳密に定義されてきました。具体的には、各国で実際に発生している事故の統計を取り、どのような状況が多く発生しているのか、どのような条件で被害が最も大きくなるのかを調査したうえで、その条件を再現するための衝突試験をデザインします。一例として、欧州の代表的な新車アセスメントプログラムであるEuro NCAPでは、試験車両と、変形バリアを取り付けた重量1,400kgの台車が、それぞれ時速50kmで車幅の50%を重ねて衝突する前面衝突試験(MPDB試験)などを規定しています。そしてそれらを含むさまざまな安全性能評価試験を実施したうえで、安全性の総合スコアを消費者に向けてウェブサイトで公開しています。
試験条件には厳密な許容範囲が定められており、それを外れると試験不成立になります。そして自動車会社や、シートベルト・エアバッグといった拘束装置のサプライヤーは、その条件で衝突が発生した際に最も安全になるように自動車を設計し、安全性を競い合いながらさまざまな技術を開発し、その結果として交通安全はこの数十年で大きく向上してきました。
前面衝突や側面衝突にも、それぞれ複数の条件(ロードケース)が存在します。具体的には、衝突する対象や角度、速度などが異なる複数のケースを同時に満たす設計がすでに行われています。しかしこれまでの数十年、自動車業界では「ある厳密に規定された衝突条件で安全性が高いこと=安全である」という定義に基づいて、安全性向上の取り組みが行われてきました。
これには明確な理由があります。試験実施コストです。衝突試験はとても大掛かりで、試験1回にも多額の費用がかかります。そのため、最も効果の高い条件のみに絞って試験が行われてきました。
リアルワールドに向けた「安全」の再定義 ~評価条件の幅に対するロバスト性~
しかし、さらなる安全性の向上を目指すEuro NCAPは、ここで「安全」の再定義を行おうとしています。具体的には、これまで各ロードケースで1つだった速度や角度の条件、乗員の体型や着座姿勢に幅を持たせた組み合わせを設定し、それらの条件全体で高い安全性能を求めています。つまり、これまで各ロードケース単位で「点」として評価されていた安全性を「面」として評価し、「総合的に安全性が高いこと=安全である」という定義になるといえます。ここで言う「総合的に安全性が高いこと」とは、衝突速度や角度、乗員の体型・着座姿勢などが変化しても、安定して高い安全性能を発揮できることを意味しています。本稿では、これを「評価条件の幅に対するロバスト性」と呼びます。
しかし先ほど述べたように、条件を増やして試験を行うと膨大なコストがかかります。そこでEuro NCAPは、近年のシミュレーションによる予測精度の急速な向上を受け、シミュレーションで実機試験を代替することでこの課題を解決しようとしています。
基本的な考え方と具体的な手順を、Euro NCAPのFar Side側突ケースを事例に述べます。予測精度が高くなったとはいえ、シミュレーション結果だけを見て、それがどの程度実機の挙動を正しく予測しているかを客観的に確認することは困難です。そのため、8ケースの条件のうち異なる2ケースについては、実機のスレッド試験も実施します。そして、同じ条件でのシミュレーション結果と試験結果を前回のブログで紹介したISOレーティングで比較し、結果の一致度を評価します。比較により実機挙動の再現精度が十分であると判断できれば、残りの6ケースについてシミュレーション結果を信頼し、安全性能として総合評価します。
ここで大切なポイントは、シミュレーションによる安全性能の予測結果を、試験を実施する前にアセスメント機関に提出するという点です。そのためEuro NCAPでは、現状、下記の手順となっています。まず、自動車会社は8ケースの計算結果を提出します。その提出内容が確認され、計算品質として妥当であると判断されると、試験番号が発行されます。自動車会社は、シミュレーションとの比較用のスレッド試験を実施し、動画を含むすべての試験結果に発行された試験番号を付けます。Euro NCAPはISOレーティングによって一致度を評価し、閾値を超えていれば、シミュレーション結果を用いて安全性能を評価します。閾値を超えない場合は1回の再チャレンジが認められていますが、それでも満たさない場合はバーチャルテスティングによる評価は行われません。
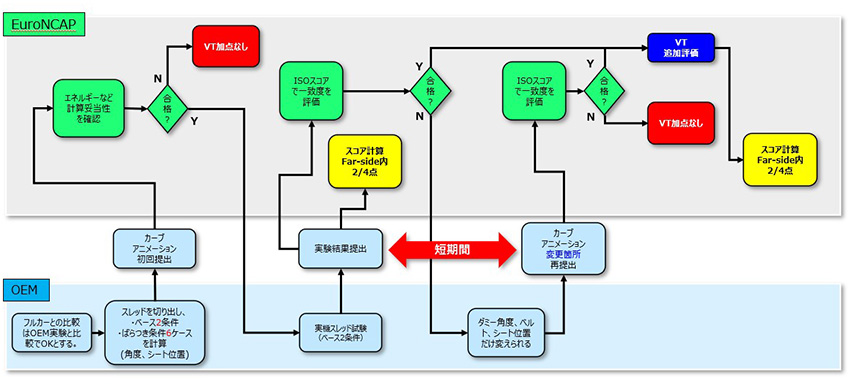
Euro NCAPバーチャルテスティング Far Side側突の評価フロー
バーチャルテスティングに向けて重要になる、もう一つのロバスト性 ~ばらつきに対するロバスト性~
ここまで、幅を持たせた条件で安定して性能を出すという意味でのロバスト性、つまり「評価条件の幅に対するロバスト性」について述べてきました。また、シミュレーションの予測性能を評価するために、予測結果を提出した後に試験を行って比較するという基本的な考え方についてもお伝えしました。バーチャルテスティングでは、これとは異なるもう一つのロバスト性が重要になります。それが、製造や試験設定の微小なばらつきによって結果が大きく変化しない「ばらつきに対するロバスト性」です。
バーチャルテスティングの導入により、シミュレーションを用いた性能開発の考え方を、これまでから変える必要が出てきています。シミュレーションを用いて性能開発をされている方はご経験があると思いますが、シミュレーションの予測は完全とはいえず、どうしても予測誤差が出てしまいます。これには、モデルの限界に加えて、実機側の製造ばらつきや試験条件のばらつきなど、厳密には予測できない要素の存在が関係します。そのため従来の開発では、予測誤差や実機ばらつきを見込んで設計目標に安全マージンを設定し、実機結果が変動しても性能目標を満たせるようにしてきました。
しかし、バーチャルテスティングでは、安全性能を満たすだけでなく、事前に提出したCAE結果と、その後に得られる実機試験結果との一致度も求められるため、安全性能を確実に達成するためには安全側に予測したいが、安全側に予測しすぎると実機との乖離が発生して評価プロセスから外れてしまう、というジレンマが発生します。つまり、これまでのように製造ばらつきや試験条件のばらつきへの対処を「安全マージン」のみで対応することが難しくなるということです。
具体的には、製造ばらつきに強い設計をする必要性が高まると考えられます。拘束システムを構成する各部品には必ず製造ばらつきが存在しますし、衝突ダミーのポジショニングやシートベルトの掛け方など、実際の試験時の条件にも多少なりともばらつきが発生します。これらの微妙な差によって結果に差が出てしまうような不安定な製品では、ISOレーティングの基準をパスすること自体が困難になり得ます。また、シミュレーションモデル自体についても、モデル化手法によって軽微な入力の差で挙動が不安定になるようでは、こちらも予測を外しやすくなってしまいます。これは例えると、目隠しをして的にダーツを当てようとしているのに、的自体が風などで揺れてしまっている状態といえます。こうした製造誤差や試験環境誤差など、予測不能なばらつきの影響を受けにくい設計、これがもう一つのロバスト性、「ばらつきに対するロバスト性」です。「評価条件の幅に対するロバスト性」が「想定する複数の条件を広くカバーできるか」を表すのに対し、「ばらつきに対するロバスト性」は「同じ条件を再現しようとした際の微小な差に影響されにくいか」を表しています。
ロバスト設計支援ツール DIFFCRASH
ドイツSIDACT社が開発しているDIFFCRASHは、モデルの数値安定性向上と製品のロバスト設計を支援するツールです。シミュレーションモデルの入力にばらつきを与えて実施した複数の計算結果を読み込み、いつ・どこで・どのようにばらつきが発生し、構造内を伝搬していくかを可視化します。これにより、「ばらつきに対するロバスト性」を向上させるための構造因子を特定できます。
得られる知見は、読み込む計算結果の作り方によって異なります。衝突速度や角度などの評価条件を計画的に変えた計算群を分析すれば、前半で述べた「評価条件の幅に対するロバスト性」に関する感度や設計指針が得られます。一方、実際に起こり得る製造ばらつきや試験条件のばらつきを模擬した計算群を分析すれば、「ばらつきに対するロバスト性」、すなわち試験実施時に安定して性能を満たせるかの評価と、改善のための指針が得られます。
製品や条件によっては現象の分岐や外れ値(Outlier)が発生しますが、DIFFCRASHを用いた分析に基づいて設計変更を行い、それらの発生を抑えることで、安定して高い性能を実現できます。
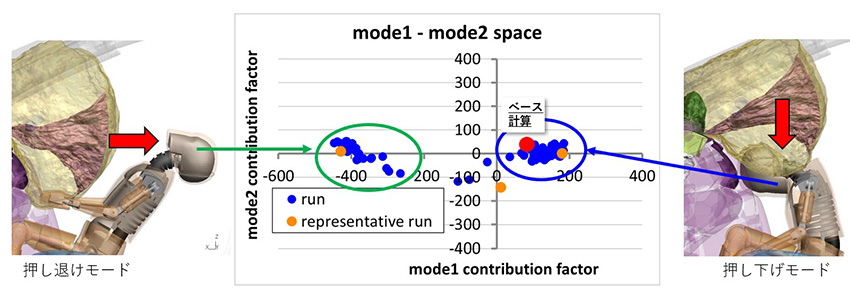
DIFFCRASHによる挙動ばらつきの可視化結果例
まとめ
これまで「いかに少ない試験条件で効率的に人を救うか」という思想で進化してきた自動車衝突安全性能評価の考え方が、幅を持たせたリアルワールドでの安全性にシフトしつつあります。この背景には、「ある決まった条件ではとても安全だが、そこから少し外れた条件では逆に危険になっているのではないか」というアセスメント機関の危惧もあると聞いています。
また、この変化の背景には近年のシミュレーションによる予測精度の向上がありますが、シミュレーションも完全ではないため、理想と現実の間でさまざまな課題が浮かび上がってきています。これまで図面値を正として決定論的に語られることが多かった衝突シミュレーションですが、今後は確率論的に捉え、これまで安全マージンを持たせることで対応してきた実機のばらつきという不確定要因への対応を変えていく必要があります。現実問題として製造ばらつきや試験条件のばらつき自体を抑えることには技術的にもコスト的にも限界があります。ですからそこはコントロールできないものとして捉え、「ばらつきに対するロバスト性」の高い、安定した性能を出せるように製品設計自体を工夫していくこと、つまりロバスト設計がこの先さらに重要になると考えられます。
技術ブログカテゴリ
新着記事
- リアルワールドの自動車衝突安全に向けて(3)~ロバスト性~
- エアバッグ折り畳み解析システムJFOLD開発ストーリー
- 微細化時代における半導体設計3:実験とシミュレーションの融合
- JSOLのCAEビジネスの歩み ~Ansys LS-DYNAとともに歩んだ45年~
- トピックスセミナー「医療機器開発にも導入が進むシミュレーション技術の今 IV」開催報告
- 微粒子・顔料分散とシミュレーション
- 微細化時代における半導体設計2:欠陥や界面の重要性
- IMPETUS/VALIMATユーザー会2026を開催しました
- 接着・粘着設計とマルチスケールシミュレーション
- 医療画像3Dモデリングとは?CT・MRI(DICOMデータ)から3Dモデルを作る方法
